
Restauration bras robot Fanuc LR Mate 100i
Pour les photos, voir dans la galerie. Ces informations ont été glânées en partie par Claude (Haïku 4.5)
Fanuc LR Mate 100i
Identification du robot
| Paramètre | Valeur |
|---|---|
| Modèle | LR Mate 100i (A05B-1134-B501) |
| Contrôleur | R-J2 Mate (armoires double) |
| Année fabrication | Avril 1998 |
| Numéro série | R98434734 |
| Poids | 32 kg |
| Axes | 6 (J1-J6) |
| Âge | 26 ans |
Configuration Technique
Servo Motor
- Référence : A06B-0113-B075
- Puissance : 0.2 kW
- Tension : 49V DC
- Vitesse : 3000 rpm
Amplificateurs Servo
- Modèles : A06B-6079-H301 (J1), A06B-6079-H101 (J2-J6)
- Courant nominal : 3.0A par axe
Alimentation
- Type : A06B-6081-H101
- Puissance : 1 KVA
- Tension entrée : 220/380/415/440/500 VAC multi-tap
- Tension sortie : 24V DC, 2.5A max
Pneumatique
- Pression max : 5 kgf/cm² (0.49 MPa)
- Débit max : 120 N ℓ/min
- Usage : Pince pneumatique (pick-and-place)
Teach Pendant (TP)
- Modèle : R-J 7D01/09I
- Date : 1994-08-01
- État : ✅ Fonctionnel
État des Batteries
Pile CMOS (Armoire)
- État : ✅ OK (3V mesuré)
- Localisation : Carte mère CPU
- Fonction : Sauvegarde horloge système
Batteries Encodeurs (Bras)
- Référence : Fanuc A20b-1005-0370/02a
- Contenu : 2× piles lithium 3V cylindriques
- Type : CR2032 ou CR2430
- État : ❌ MORTES (26 ans d'âge)
- Solution : À remplacer d'urgence
État Actuel
Bon État
- Armoire propre, sans corrosion
- Fusibles OK (tous testés)
- Câblage intègre et bien organisé
- Alimentation 24V stable
- Contrôleur démarre correctement sans TP
- Pile CMOS fonctionnelle
Problèmes Actifs
- SRVO-062 BZAL → Encoder battery failure (J2, J3, J4, J5, J6)
- SRVO-042 NCAL → Encoder not calibrated (cascading)
- SRVO-068 DTERR → Disturbance error (cascading)
- Les axes ne peuvent pas bouger tant que E2AL n'est pas résolu
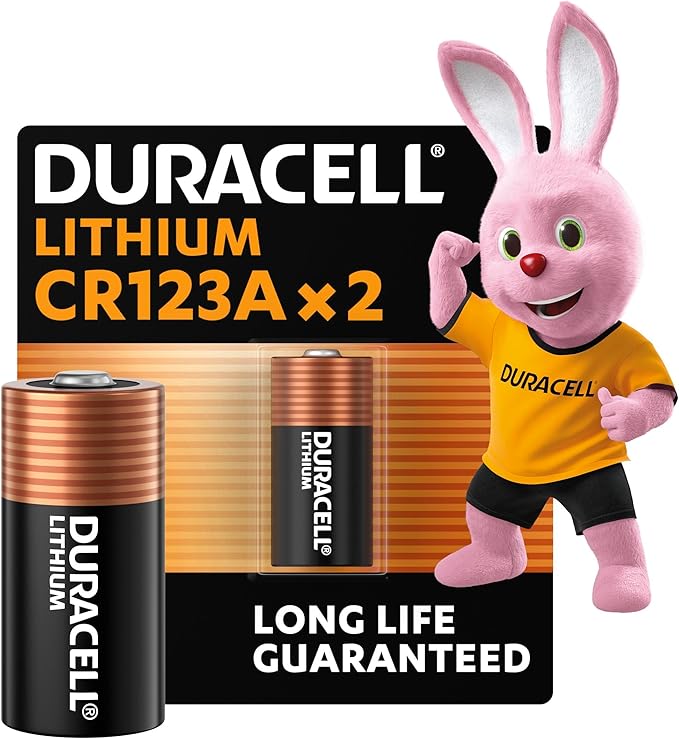
- Changement des piles d'encodeurs. Retrofit avec des batteries CR123 prévu
Procédure de Réparation
Étape 1 : Remplacer les Batteries Encodeurs
Remplacer les batteries inexistantes avec les batteries CR123 et leurs supports
Étape 2 : Réinitialiser le Système
Réaliser un COLD START en démarrant le robot et maintenant PREV et NEXT sur le TP
Étape 3 : calibrer les axes
Tenter une réinitialisation et calibrage des axes. Un nouveau moteur J5 peut-être nécessaire.
Checklist
- [x] Pile CMOS → OK (3V) (à voir dans le temps si elle dure)
- [x] Fusibles → OK (tous testés)
- [x] Câble TP/JRS1 → OK (nettoyé, pas de faux-contact)
- [x] Alimentation 24V → OK
- [ ] Batteries encodeurs → À remplacer (CR123)
- [ ] Cold Start → À faire après batteries
- [ ] Initialisation axes (Homing) → À faire
Références Pièces
| Élément | Référence |
|---|---|
| Robot complet | A05B-1134-B501 |
| Contrôleur | A05B-2330-B018 |
| Batteries encodeurs | A20b-1005-0370/02a |
| Servo amplifier (L-axis) | A06B-6079-H101 |
| Power supply | A06B-6081-H101 |
| Teach Pendant | R-J 7D01/09I |
| Mode switch | A05B-2330-C027 (3 positions : T1/T2/AUTO) |
Dernière mise à jour : 1er octobre 2026
Status : En attente replacement batteries encodeurs
Priorité : HAUTE — impossible de bouger les axes sans
Galerie
Débrouillez-vous, c'est dans les pièces jointes, je sais pas comment faire un beau carrousel en bas de page.